2026 年科技賦能的老年照護:人工智慧和智慧家庭能為居家養老做些什麼,以及它們有哪些限制
2026 年實用指南,涵蓋人工智慧、智慧家居感應器、遠端監控、防跌倒安全、隱私以及如何利用科技在不取代護理的情況下支援居家養老。
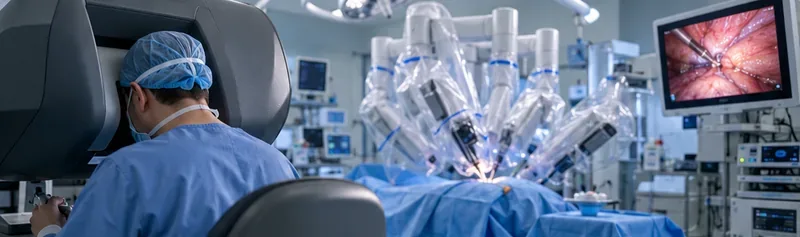
人工智慧驅動的手術機器人最好被理解為一系列技術的集合,而非單一的「機器人外科醫生」。在當今的手術室中,最成熟的系統仍然保留了外科醫生的控制權,而軟體則用於改進手術規劃、視覺化、器械引導、運動控制、工作流程分析或某些自動化任務。實際問題不在於平台是否“使用了人工智慧”,而是軟體執行了哪些決策和操作,哪些環節仍然由臨床醫生控制,以及這些功能是否經過授權和驗證,適用於預期的手術流程。
這種區別至關重要,因為「精確」可以指涉多種不同的意義:更準確地複製預定的骨切開、穩定器械、將運動限制在虛擬邊界內、測量組織受力、識別手術影片中的各個階段,或製定針對特定患者的治療方案。這些功能固然重要,但沒有任何一項能夠自動保證每位患者或每項手術都能獲得更好的臨床效果。
| 用例 | 這項技術的作用 | 典型的人類角色 | 實踐成熟度 |
|---|---|---|---|
| 機器人輔助遠端操作 | 將外科醫師的手部動作轉化為器材運動;可以過濾震顫或添加運動縮放。 | 外科醫師持續控製手術器械。 | 已應用於多種微創手術。 |
| 針對特定患者的計劃 | 利用影像技術和軟體,根據個人解剖結構制定治療方案。 | 外科醫生審核、調整並批准該方案。 | 已應用於多個骨科、脊椎和導航工作流程。 |
| 觸覺或幾何約束 | 限製或引導儀器相對於預定邊界的運動。 | 外科醫生在系統規定的限制條件下執行手術。 | 已應用於部分骨科和導航系統。 |
| 電腦視覺和視訊分析 | 識別錄製影片中的手術階段、器械、解剖結構或模式。 | 臨床醫生查看分析結果並決定如何使用。 | 已商業化應用於部分術後分析;即時功能各不相同。 |
| 任務自動化 | 參數設定後,執行有界、預先編程的任務。 | 外科醫生負責選擇、監督和乾預。 | 僅提供有限且特定於手術流程的形式。 |
| 進階自主手術 | 能夠獨立規劃和執行手術的主要部分,並能根據不斷變化的解剖結構進行調整。 | 主要負責監督管理工作。 | 仍以研究為導向,而非常規臨床實務。 |
美國食品藥物管理局(FDA)將機器人輔助手術系統定義為電腦輔助設備,它允許受過訓練的醫生在手術過程中控製手術器械。對許多軟組織手術而言,機器人並非獨立完成手術;外科醫生仍然是主動控制者。 FDA的電腦輔助手術系統指南是一個有用的基準,因為它將人們普遍認為的自主機器人與許多現有系統的實際作用區分開來。
人工智慧可以在機器人技術的多個方面得到應用。例如,機器學習模型可以從影像中分割解剖結構、識別手術階段、標記影片中的特定模式,或幫助產生針對特定患者的治療方案。但即使不使用機器學習,先進的機器人技術也能提高精準度。力回饋、顫抖濾波、機器人運動學、運動約束和確定性規劃演算法等技術雖然複雜,但並不屬於監管意義上的「人工智慧」。
FDA 的人工智慧醫療器材清單可以幫助驗證已獲授權的器械是否已被認定為人工智慧器械,但 FDA 明確指出該清單並不全面。
機器人機構可以控制運動幅度、消除震顫、將器械固定在特定姿勢,或防止切割工具超出虛擬邊界。例如,在骨科領域,史賽克公司(Stryker)將其Mako系統描述為利用患者特異性規劃和觸覺邊界來約束器械相對於預定解剖結構的運動。關鍵不在於品牌宣傳本身,而在於其工程模式:軟體定義幾何規劃,而機器人則透過實體方式輔助器械保持在規劃範圍內。
舉個具體的例子,Stryker 的Mako Spine 產品文件描述了自動患者註冊、智慧分割、演算法驅動的螺絲推薦和觸覺引導等功能。其中一些功能是演算法驅動的,而非機器學習,這正是買家應該詢問特定係統中「人工智慧」具體含義的原因。
Intuitive公司的達文西5手術系統於2024年3月獲得FDA 510(k)許可。其顯著新增功能之一是力感應技術,該技術可以測量器械所受的力,並將組織受力資訊回饋給外科醫生。 Intuitive在其達文西5獲批公告中對這項功能進行了詳細介紹。
力回饋很好地說明了為什麼「人工智慧驅動」這個標籤並不準確。這項功能或許能為外科醫生提供更多信息,但它本質上是一種感知和控制能力,而非自主決策器。
影片是現代手術室中最豐富的數據流之一。人工智慧可以將手術過程劃分為多個階段,檢測手術器械,估算手術部位在視野中的持續時間,並輔助術後評估。美敦力公司的Touch Surgery Performance Insights就是目前針對特定手術進行人工智慧分析的商業案例。
局限性與功能同樣重要。美敦力公司指出,目前該平台尚不提供即時決策支援或即時關鍵結構識別。這確實是一個值得關注的現實:術後人工智慧分析已基本實現,而一些更具前瞻性的「人工智慧即時指導外科醫生」場景仍存在局限性,例如僅限於特定手術、尚處於研究階段或尚未發布。
規劃系統可以利用CT、MRI、術中影像、配準和解剖模型來預測植入物、螺絲釘、切口或手術路徑的位置。然後,機器人可以協助外科醫生執行該規劃。這在骨科、脊椎外科和立體定位手術中尤其重要,因為這些手術的目標可以用幾何圖形來表示。
權衡之處在於對資料品質和配準精度的依賴。即使是完美的機器人,如果遵循的模型不準確,仍然是遵循錯誤的模型。因此,團隊需要對成像品質、配準誤差、方案審批以及需要放棄或修改機器人工作流程的情況進行明確的檢查。
2024年發表於《npj Digital Medicine》的一項系統性綜述,採用六級自主性框架,對2015年至2023年間獲得FDA批准的手術機器人進行了分析。在辨識出的49個系統中,86%被歸類為一級機器人輔助系統,8%為二級任務自主系統,6%為三級條件自主系統。該綜述未在該資料集中發現四級或五級系統。此外,綜述也指出,只有兩個系統在FDA申報文件中明確提及了機器學習功能,而其他一些產品則在行銷資料中使用了與人工智慧相關的宣傳語。
這些數據不應被視為 2026 年市場的完整圖景,因為審查只到 2023 年。但它們仍然可以作為基準:臨床應用的手術機器人歷來以外科醫生控制的輔助為主,更高的自主性出現在狹窄的、有界限的任務中,而不是取代外科醫生完成整個手術過程。
市場持續發展。 2026年7月,強生宣布其OTTAVA機器人手術系統獲得FDA的全新授權,可用於多種上腹部一般外科手術。這標誌著軟組織機器人領域競爭的加劇,但機器人平台的授權並不意味著其具備自主手術能力或所有正在開發的AI功能。
研究表明,手術任務的自主性日益增強,尤其是在受控的臨床前環境中。一個廣為引用的例子是智慧組織自主機器人(STAR),該機器人在約翰霍普金斯大學2022年的一項研究中,在豬模型上進行了腹腔鏡腸吻合術。該計畫表明,機器人能夠規劃並執行複雜的軟組織縫合任務,同時也能適應組織的運動。
這在科學上固然重要,但這並不意味著自主軟組織手術已準備好應用於常規臨床實踐。從臨床前演示到可廣泛部署的臨床系統,需要該系統在各種解剖結構、出血、意外發現、設備故障、團隊協作以及緊急交接等情況下均能保持穩健的性能。手術中的可靠性要求遠高於在實驗室基準測試中達到較高的平均準確率。
醫院應將技術精確性與病人獲益區分開來。雖然系統可能使器械更接近預定軌跡或更穩定地複製幾何目標,但臨床結果仍取決於手術方案的選擇、外科醫生的經驗、併發症、麻醉、感染控制、組織生物學以及術後護理。
美國食品藥物管理局 (FDA) 建議考慮接受機器人輔助手術的患者與醫生討論手術的風險、好處、替代方案以及外科醫生的培訓和經驗。即使人工智慧功能日益強大,這項建議仍然適用。採用更先進的技術流程應以臨床問題為依據,而非平台的創新性。
這些問題與FDA對全生命週期控制的重視一致。該機構的良好機器學習實踐原則強調代表性數據、臨床相關測試、人機協作團隊的表現、清晰的用戶資訊以及對已部署模型的監控。
對於預計在獲得授權後會發生變化的 AI 功能,FDA 於 2025 年 8 月發布的最終版《預定變更控制計劃指南》描述了製造商如何提前定義計劃的修改、驗證方法和影響評估。
| 問題 | 低風險解讀 | 更高層級的醫治解讀 |
|---|---|---|
| 該演算法控制什麼? | 展示、分析、推薦或有界指導。 | 儀器運動、任務執行或程序策略。 |
| 臨床醫師能否核實輸出結果? | 輸出結果清晰可見,易於核對。 | 邏輯晦澀難懂,或在操作過程中難以獨立驗證。 |
| 臨床醫師可以推翻這個決定嗎? | 可立即進行手動控製或解除控制。 | 覆蓋操作需要中斷工作流程,或在時間緊迫的情況下難以操作。 |
| 如果數據有誤會怎樣? | 錯誤很可能在採取行動之前就被發現。 | 誤差可能直接影響解剖結構、軌跡、能量傳遞或組織操作。 |
| 模型如何變化? | 固定軟體版本,並可進行受控更新。 | 需要生命週期監控的自適應或頻繁更新模型。 |
系統越接近右側欄,正式的治理機制就越重要。這包括多學科審查、模擬、事件報告、版本控制、上市後監測,以及在性能不確定時暫停功能的既定流程。
短期發展方向更可能是逐步增強,而非突然躍升至自主手術。預計電腦視覺將得到提升,分割和配準將更加自動化,力與運動感知將更加豐富,情境感知警報將更加靈敏,手術視頻索引將更加智能,自動化子任務也將更加精細化。多模態模型最終可能會整合視訊、器械遙測、影像、病理和患者數據,以增強對周圍環境的感知能力。
難點不在於產生人工智慧建議,而是證明該建議何時足夠可靠以改變手術方案,在信心不足的情況下定義安全行為,以及在不同醫院、外科醫生、設備和患者群體中驗證其性能。
人工智慧驅動的手術機器人正在改變手術室,但目前最可靠的價值在於增強而非取代專家團隊。該技術最有效的應用場景是那些角色明確的場景:例如,根據患者的特定解剖結構進行手術規劃、穩定或限製手術動作、從手術影片中提取結構化資訊、改善視覺化效果,或在監督下自動完成特定任務。
對於醫院、外科醫生和患者而言,正確的問題不是“這個機器人是否由人工智慧驅動?”,而是“這個系統究竟能做什麼?它的功能是如何驗證的?誰對最終決策負責?以及當技術出現故障時會發生什麼?”。這種框架將廣泛的技術趨勢轉化為切實可行的安全性和價值評估。
2026 年實用指南,涵蓋人工智慧、智慧家居感應器、遠端監控、防跌倒安全、隱私以及如何利用科技在不取代護理的情況下支援居家養老。
了解城市如何將交通、土地利用、氣候和社區數據轉化為更安全、更綠色、更適合步行的社區,同時又不將科技置於人之上。
比較領先的無人機和航空航天工程課程,包括無人機、自主性、控制、無人機系統操作和研究生研究,並附有經核實的 2026 年更新資訊。
人工智慧驅動的手術機器人實用指南:當前功能、自主程度、精確優勢、限制、監管和評估標準。
碳捕獲、利用與封存(CCUS)投資正在成長,但碳捕獲技術真的能扭轉全球碳排放嗎?看看它在哪些方面行之有效,規模受限於哪些因素,以及哪些證據至關重要。
比較七個全球數位供應鏈、物流、分析、全球貿易和營運項目,並提供選擇合適項目的實用指導。
了解腦機介面如何解碼神經訊號以恢復溝通和運動,近期研究取得了哪些成果,以及目前還有哪些因素限制了腦機介面的使用。
了解商用無人機如何將感測器、邊緣人工智慧、電池、通訊和飛行控制軟體結合起來——以及自主性在哪些方面仍然取決於任務和法規。
Compare seven strong battery and energy storage master's options by materials, systems, research, industry exposure, flexibility, language, and cost trade-offs.
了解有效載荷品質、電池限制、天氣、推進效率和飛機架構如何影響工業無人機的續航能力,以及如何提高續航力。