2026 年科技賦能的老年照護:人工智慧和智慧家庭能為居家養老做些什麼,以及它們有哪些限制

2026 年實用指南,涵蓋人工智慧、智慧家居感應器、遠端監控、防跌倒安全、隱私以及如何利用科技在不取代護理的情況下支援居家養老。
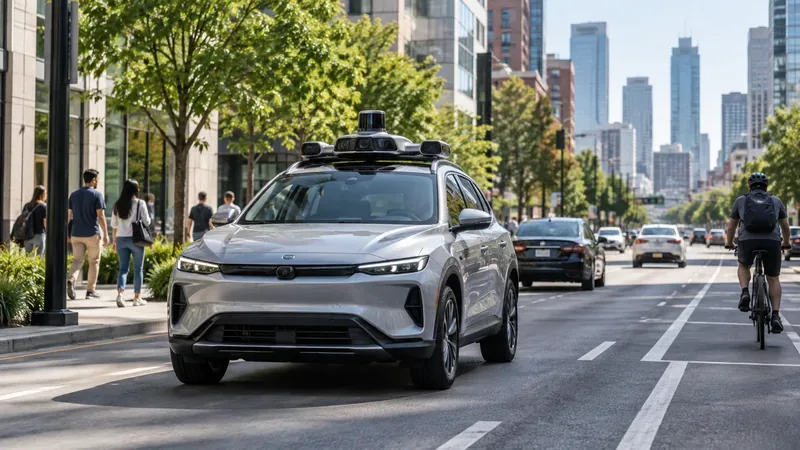
自動駕駛汽車的發展並非沿著一條從「駕駛輔助」到「無人駕駛」的直線路徑。更恰當的理解方式是將其視為三個系統融合的結果:一個定義自動化運行範圍的安全保障體系;一個能夠即時處理感測器資料的邊緣運算平台;以及一個將這些資料轉化為駕駛決策的人工智慧系統。
截至2026年9月,大多數消費級車輛仍依賴0-2級駕駛輔助系統,而4級自動駕駛系統主要應用於受限的商業服務領域,而非普及到所有類型的私家車。美國國家公路交通安全管理局(NHTSA)繼續明確區分需要人工監督的駕駛輔助系統和在特定條件下接管駕駛任務的自動駕駛系統。
| 自動化等級 | 誰負責駕駛? | 實際解釋 |
|---|---|---|
| 0級 | 人類 | 警告或簡短幹預或許會有幫助,但駕駛員才是最終的駕駛員。 |
| 一級 | 具有一項持續輔助功能的人類 | 轉向輔助或加速/煞車輔助,不能同時提供兩者作為持續的組合功能。 |
| 二級 | 人類與綜合輔助 | 該系統可以持續控制轉向和速度,但駕駛員必須進行監督。 |
| 3級 | 系統位於已定義的運作域內 | 系統啟動後會自動行駛,但需要時必須有人接手車輛。 |
| 4級 | 系統位於已定義的運作域內 | 在系統獲準運作的條件或服務區域內,無需人工駕駛。 |
| 5級 | 該系統適用於車輛能夠合理運行的任何位置。 | 在各種道路和環境條件下實現完全無需人類駕駛員的自動化仍然是未來的目標。 |
美國國家公路交通安全管理局 (NHTSA) 的術語很有用,因為它避免了一個常見的錯誤:將強大的 L2 級功能誤認為自動駕駛系統。實際評估應始終提出兩個問題:誰負責監控道路?以及運行設計域是什麼?運作設計域 (ODD) 是指自動化系統預期運作的道路類型、速度、地點、天氣狀況和其他環境條件的集合。
早期的先進駕駛輔助系統功能相對有限,主要包括自適應巡航控制、車道偏離預警、自動緊急煞車和停車輔助。這些功能只需少量感測器和專用電子控制單元即可實現。
功能更強大的系統整合了攝影機、雷達、部分設計中的雷射雷達、超音波感測器、慣性測量、定位以及地圖或路線資訊。重要的轉變並非僅僅是“感測器數量的增加”,而是朝著統一的環境模型發展。在這個模型中,系統必須能夠偵測物體、估算自由空間、識別車道和訊號、追蹤運動、預測其他道路使用者,並規劃安全的行車軌跡。
現代參考平台印證了這個趨勢。 NVIDIA DRIVE Hyperion將車載運算平台與攝影機、雷達、雷射雷達、超音波感測器以及用於更高自動化等級的軟體堆疊相結合。高通驍龍 Ride也類似地描述了可擴展的車載運算能力,用於感測器融合、電腦視覺、駕駛輔助和自動駕駛。這些是廠商平台而非一般規範,但它們展現了車輛架構的發展方向:集中式異質運算,而非眾多孤立的控制器。
在自動駕駛領域,「邊緣運算」指的是對時間要求極高的感知和控制工作負載在車輛內部或附近運行,而不是依賴遠端雲端服務。這一點至關重要,因為即使蜂窩網路連接延遲、擁塞或不可用,煞車、轉向、物件偵測和路徑規劃等功能也必須持續運作。
一個有用的工程劃分是:
這種劃分在目前的汽車技術堆疊中顯而易見。 NVIDIA的車載運算架構明確地將車輛運算與用於訓練和模擬的系統分開。高通的汽車平台也強調設備端機器學習和異構運算,其中 CPU、GPU、神經處理單元、視覺加速器和安全導向的處理模組分別處理不同的工作負載。
即使自動駕駛系統擁有很高的物體偵測精度,仍然可能有安全隱患。安全工程涵蓋硬體、軟體、預期行為、人機互動、網路安全、更新、運作以及系統識別自身極限能力等方面的故障。
ISO 26262為與安全相關的電氣和電子車輛系統提供了一套成熟的功能安全框架。它涵蓋了從概念、系統、硬體、軟體、生產、運行到服務等各個環節的故障和結構安全工作,以應對由此產生的危險。目前發布的第二版於 2018 年發布;ISO 計劃在 2026 年發布第三版。
硬體本身無故障並不能保證安全。即使相機完全按照設計運行,在強光、暴雨、特殊結構或模糊場景下,仍然可能無法提供足夠的資訊。 ISO 21448:2022《預期功能安全性》(SOTIF)旨在解決功能不足和可預見的誤用所導致的風險,尤其是在那些依賴複雜感測器和演算法的系統中。
連網車輛也需要全生命週期安全保障。 ISO /SAE 21434:2021定義了車輛網路安全工程框架,而聯合國第 156 號條例則針對軟體更新管理。隨著自動駕駛行為的改變不再僅僅依賴新的車輛硬件,而是更多地透過軟體版本更新來實現,這一點變得愈發重要。
部署前測試是必要的,但並非充分條件。部署後監控至關重要,因為罕見的互動事件可能只有在大量實際駕駛後才會顯現。在美國,國家公路交通安全管理局 (NHTSA) 第三次修訂的《常設通用命令》要求報告涉及二級高級駕駛輔助系統 (ADAS) 和自動駕駛系統的特定事故。該機構的公開事故報告頁面也提醒,資料集有局限性,例如欄位不完整和可能存在重複報告,因此不應將原始計數視為系統安全性的簡單排名。
商用L4級車隊提供了另一項證據。 Waymo的安全影響資料中心發布了其營運區域的純載客里程和事故比較數據。截至2026年3月,該公司報告的純載客里程為2.206億英里。這些數據很有用,但應結合數據所代表的特定地理區域、車隊規模、營運條件、基準測試方法和ODD(單次行駛里程)進行解讀,而不是將其視為所有自動駕駛系統在所有環境下都更安全的證明。
神經網路被廣泛用於識別車輛、行人、騎乘者、道路邊界、交通號誌、標誌和可行駛空間。多感測器融合可以降低對單一感測方式的依賴,但也增加了同步、校準、計算和驗證方面的要求。
傳統的自動駕駛技術堆疊通常將感知、預測、規劃和控制分離成模組化組件。這種分離方式雖然方便檢查介面和故障模式,但錯誤可能會在各個模組間累積。而新型系統則越來越多地引入學習型規劃或端到端模型,將更豐富的感測器輸入映射到駕駛動作。
這並不意味著業界已經放棄了模組化安全架構。事實上,混合設計十分常見。 NVIDIA目前的自動駕駛汽車安全框架明確描述了一種結合模組化和端對端 AI 模型的技術堆疊。高通和 Wayve 也宣布將於2026 年在 ADAS 和自動駕駛的端到端 AI 方面展開合作,這表明學習型駕駛策略正朝著量產方向發展。
關鍵的限制在於驗證。即使模型在綜合基準測試中表現良好,在安全至關重要的極端情況下仍可能失效。因此,工程團隊需要基於場景的測試、模擬、封閉場地測試、公共道路實測資料、不確定性處理、備用方案以及發布管理,而不是僅依賴單一的準確率指標。
監理格局依然不均衡。在美國,交通部於2025年4月推出了新的自動駕駛汽車框架。 2026年7月30日,國家公路交通安全管理局(NHTSA)宣布將加速制定其首個自動駕駛汽車性能標準。措詞至關重要:該公告描述的是正在製定中的標準,而非已完成的通用認證系統。
歐盟已建立更明確的型式認證體系。歐盟委員會發布的《車輛安全和自動駕駛/連網車輛概述》指出,《一般安全規範》為自動駕駛和無人駕駛車輛建立了框架,其中包括涵蓋測試、網路安全、數據記錄、安全監控和事故報告等方面的技術規則。歐盟於2026年再次更新了部分全自動駕駛車輛認證框架。
在聯合國層面,聯合國第157號條例確立了自動車道維持系統的要求,而聯合國歐洲經濟委員會(UNECE)在2026年繼續推動更廣泛的自動駕駛系統監管工作。對工程團隊而言,實際意義在於自動駕駛系統架構的設計不僅要考慮演示,還要兼顧可追溯性、軟體配置控制、事故證據、網路安全以及可重複的安全論證。
近期最強勁的趨勢並非突然躍升至無限制的L5級別,而是受限自動化的逐步擴展:更完善的L2系統、有限的L3功能,以及L4服務在各個城市和各種條件下逐步擴展其覆蓋範圍。同時,車輛硬體正圍繞著高性能中央運算進行整合,而人工智慧模型也變得更大、更整合、更依賴資料。
這便產生了一種良性張力。人工智慧可以提升能力,但能力的提升也意味著需要驗證的場景數量增加。邊緣運算可以降低延遲和網路依賴性,但運算能力的提升也帶來了功耗、散熱、冗餘和成本方面的挑戰。軟體定義汽車使得售後改進成為可能,但也使發布工程、網路安全和回溯成為安全隱患。
因此,最可靠的自動駕駛汽車專案會將安全、邊緣運算和人工智慧整合視為一個整體系統。其目標並非僅僅是讓車輛“更智能”,而是要使其能力有限、可觀察、可測試、具有容錯能力,並且有證據支持,這些證據在軟體、硬體和操作系統不斷發展演進的過程中始終有效。
2026 年實用指南,涵蓋人工智慧、智慧家居感應器、遠端監控、防跌倒安全、隱私以及如何利用科技在不取代護理的情況下支援居家養老。
了解城市如何將交通、土地利用、氣候和社區數據轉化為更安全、更綠色、更適合步行的社區,同時又不將科技置於人之上。
比較領先的無人機和航空航天工程課程,包括無人機、自主性、控制、無人機系統操作和研究生研究,並附有經核實的 2026 年更新資訊。
人工智慧驅動的手術機器人實用指南:當前功能、自主程度、精確優勢、限制、監管和評估標準。
碳捕獲、利用與封存(CCUS)投資正在成長,但碳捕獲技術真的能扭轉全球碳排放嗎?看看它在哪些方面行之有效,規模受限於哪些因素,以及哪些證據至關重要。
比較七個全球數位供應鏈、物流、分析、全球貿易和營運項目,並提供選擇合適項目的實用指導。
了解腦機介面如何解碼神經訊號以恢復溝通和運動,近期研究取得了哪些成果,以及目前還有哪些因素限制了腦機介面的使用。
了解商用無人機如何將感測器、邊緣人工智慧、電池、通訊和飛行控制軟體結合起來——以及自主性在哪些方面仍然取決於任務和法規。
Compare seven strong battery and energy storage master's options by materials, systems, research, industry exposure, flexibility, language, and cost trade-offs.
了解有效載荷品質、電池限制、天氣、推進效率和飛機架構如何影響工業無人機的續航能力,以及如何提高續航力。








